vysokého proudu na příkladu elektromotoru s nezávislým (paralelním) buzením.
Rovnice pro přirozené mechanické vlastnosti motoru má tvar
kde ω je úhlová rychlost kotvy;
U – napětí na vinutí kotvy;
.k – konstantní koeficient;
F – magnetický tok budícího vinutí (vinutí);
M – elektromagnetický moment elektromotoru;
R je odpor vinutí kotvy elektromotoru.
Z rovnice vyplývá, že otáčky motorů s nezávislými (paralelními)
buzení lze nastavit třemi způsoby:
1. změna napětí na vinutí kotvy motoru U;
2 změna odporu obvodu R vinutí kotvy;
3. změna magnetického toku pólů F.
První způsob regulace je změnou napětí např. na vinutí kotvy
To platí pouze pro motory s nezávislým buzením v tzv. „systémy generátor-motor“ (viz níže).
Druhým způsobem je změna odporu obvodu vinutí kotvy, v praxi se to provádí zaváděním přídavných odporů do série s vinutím kotvy.
Tato metoda umožňuje měnit otáčky motoru pouze směrem dolů od hlavních, kdy
než s rostoucím odporem otáčky motoru klesají. To se vysvětluje nárůstem
snížením úbytku napětí na přídavných rezistorech a snížením napětí na svorkách kotvy.
Pozitivní vlastností tohoto způsobu regulace je jeho jednoduchost, protože provádí se zavedením (vyjmutím) stupňů regulačního reostatu do obvodu vinutí kotvy motoru.
Hlavní nevýhodou této metody je vysoká spotřeba energie
Tato metoda se používá u elektrických pohonů zvedacích mechanismů a kotev.
ale vyvazovací zařízení na stejnosměrný proud.
Třetí způsob je změnou magnetického toku pólů, v praxi se to provádí
Toho je dosaženo zavedením dalších rezistorů do série s paralelním budicím vinutím. V tomto případě se magnetický tok buzení snižuje a rychlost kotvy se zvyšuje.
Rychlost motorů speciálně navržených pro provoz s proměnným průtokem může být třikrát nebo vícekrát vyšší než jmenovitá rychlost, zatímco rychlost ostatních motorů je
lei se zvyšuje o 10 – 20 %. Horní limit rychlosti je omezen podmínkami spínání
mechanické pevnosti nebo zahřívání motoru.
Pozitivní vlastností tohoto způsobu regulace je jeho účinnost,
protože Spotřeba energie v nastavovacím rezistoru je malá z důvodu malé hodnoty budícího proudu v obvodu paralelního vinutí.
Hlavní nevýhodou metody je možnost regulovat otáčky pouze od jmenovitých otáček a také zvýšení proudu kotvou tolikrát, až se magnetický tok zeslabí.
Poslední vlastnost neumožňuje použití tohoto způsobu regulace při provozu
oba elektrický pohon s jmenovitým točivým momentem, protože při slábnutí průtoku se zvyšuje proud kotvy
překračuje nominální hodnotu, což je nepřijatelné.
Proto se tento způsob ovládání používá u elektrických pohonů pro zvedání břemen.
mechanismy a kotevní uvazovací zařízení pro dosažení vysokých rychlostí při pohybu volnoběžného háku (nákladní navijáky a jeřáby) nebo vyvazovacího lana (vzpěra)
věžičky, věžičky), tzn. s malým zatížením hřídele motoru.
2.2. Regulace otáček v systému „generátor – motor“ (G – E)
Systém G-D se skládá alespoň ze tří elektrických strojů:
1. výkonný elektromotor M2, který pohání mechanismus;
2. generátor G1, napájející výkonný motor;
3. pohon elektromotoru Ml, otáčení a tváření armatur generátoru G1
Co s ním přichází, je tzv. převodník.
Stroje M2 a G1 jsou stejnosměrné s nezávislým buzením.
Navzdory tomu lze systém G-D použít s jakýmkoliv typem napájecího proudu.
Pokud je síť stejnosměrná, pak se jako hnací motor M1 použije paralelní buzení EM a ze sítě jsou napájena budicí vinutí všech strojů.
Pokud je síť AC, použijte asynchronní hnací motor. K napájení vinutí pole L1G1 и LM2 v tomto případě je použit čtvrtý stroj – excit
tělo G2. Jedná se o malý stejnosměrný generátor s vlastním buzením. Je poháněn stejným hnacím motorem M1jako generátor G1 (Obr. 9.3).
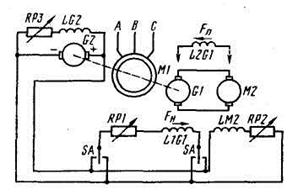
Rýže. 9.3. Schéma systému generátor-motor
Systém funguje následovně.
Nejprve se spustí hnací motor M1, jehož kotva se pak neustále otáčí jedním směrem konstantní rychlostí. Poté pomocí nastavovacího odporu
(reostat buzení) RP3 vzrušovat patogen G2, čímž vzniká konstantní napětí
Nezávislá budicí vinutí výkonného motoru z něj přijímají energii LM2 a generátor L1G1.
Jako první je v obvodu zařazen seřizovací odpor. RP2, do druhého okruhu – regulační
proudový odpor RP1 a přepnout SA, změna směru proudu ve vinutí L1G1.
Před spuštěním rezistoru RP1 musí být zcela zasunut do obvodu a rezistor RP2 – staženo.
Začít M2 přepnout SA instalován v jedné z pracovních poloh a
postupně vyjměte rezistor RP1, čímž se zvýší budicí proud ve vinutí L1G1.
Ten je buzen a dodává plynule rostoucí napětí do vinutí kotvy M2. Podél řetězu kotev G1 и M2 proud teče.
Jak M2 vybuzená, její kotva se začne otáčet a jak se napětí zvyšuje,
pohybem přiváděným do jeho kotvy se úhlová rychlost zvyšuje. Při úplném odstranění
denní odpor RP1 напряжение G1 a úhlovou rychlostí M2 nominální.
pro zvrátit přepínač SA změnit směr proudu v budícím vinutí
niya L1G1. Generátor změní polaritu napětí, proud v obvodu kotvy se změní na
deska a výkonný motor M2 obrácený.
Snížená regulace rychlosti od jmenovitého se provádí zavedením budícího vinutí do obvodu L1G1 nastavovací odpor RP1. Klesá budicí proud, magnetický tok a napětí generátoru. V důsledku toho se sníží napětí dodávané do vinutí kotvy M2, a jeho úhlová rychlost klesá (charakteristiky 3, 2 a 1 na
Regulace rychlosti nahoru od jmenovité hodnoty se provádí zavedením vinutí do obvodu
ki vzrušení M2 nastavovací odpor RP2, což snižuje proud a tok buzení
rychlost ED se zvyšuje (charakteristiky 5, 6 a 7 na obr. 9.4).
Uvažovaný systém se nazývá „systém G – D v čisté podobě“ a v praxi se nepoužívá. To proto, že při práci se jmenovitým napětím kotvy M2 náhlé zastavení této kotvy (např. ledová kra se dostane pod vrtuli) vede k
kdo chce zvýšit proud kotvy motoru M2 a generátor G1 na hodnotu rovnou počáteční
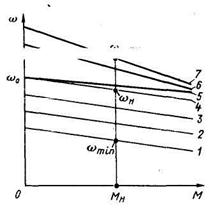
Rýže. 9.4. Mechanické vlastnosti motoru akčního členu
v systému generátor – motor: 4 – přirozený; 3, 2 a 1 – umělé, získané snížením napětí na vinutí kotvy M2; 5, 6 a 7 – umělé
údaje získané zeslabením magnetického toku M2
Navíc takové zvýšení proudu vede ke zvýšení zatížení hnacího motoru generátoru. To je zvláště nebezpečné, pokud je generátor G1 poháněn naftovým motorem. Jak je známo, dieselové motory jsou extrémně citlivé na přetížení (ne více než 10% výkonu).
Lodě proto používají systém G-D s generátorem antisloučenin. Od systému G-D se v čisté podobě liší tím, že generátor kromě nezávislého budícího vinutí L1G1, vybavený dalším budícím vinutím – antikompresním
librové vinutí L2G1zapojený do série s obvodem kotvy G1 a provádění funkcí tvrdé proudové zpětné vazby (na obr. 9.3 místo sepnutí vinutí L2G1
kotlík pomocí šipek, tzn. v sérii k hlavnímu proudovému obvodu).
Jeho magnetizační síla F proti magnetizační síle F asi
cívky nezávislého buzení L1G1, tj. působí na generátor k demagnetizaci
Celkový magnetický budicí tok generátoru vzniká rozdílem magnetizace
proudové síly obou vinutí.
na normální zátěž magnetizační síla vinutí L1G1 výrazná bolest
širší než vinutí L2G1a generátor vyvíjí EMF jako v běžném G-D systému.
na přetížení rozdíl magnetizačních sil vinutí se zmenšuje, magnetický tok a EMF generátoru se snižují, napětí dodávané do EM klesá a úhlová rychlost EM se zmenšuje.
Při zastavení kotvy motoru pohonu M2 generátor emf G1 se sníží natolik, že parkovací proud je obvykle v krátkodobě přípustném
ale stejné (2,2…2,5) I .
Systém G-D má výjimečně dobré regulační vlastnosti a umožňuje nastavit otáčky v rozmezí 1:30. Řízení je plynulé, protože díky relativně malým budicím proudům lze regulační odpory vyrobit s velkým počtem kroků.
Systém G-D se používá u elektrických pohonů o výkonu více než 75. 80 kW – trakce
lanové navijáky a jeřáby, vrátky, ale i na lodích s elektrárnou k pohonu lodního šroubu.
Významnou nevýhodou systému G–D je velké množství instalovaných prvků
Rozvoj polovodičové technologie umožnil přejít od uvažovaného systému
my G – D do tzv. systémy „řízený ventilový měnič – motor“, nebo zkráceně systémy UVP-D (obr. 9.5).
2.3. Regulace rychlosti v dvouproudovém systému (UVP – D)
V takových systémech stejnosměrný akční motor přijímá energii z lodní sítě přes řízený ventilový měnič VP (obr. 9.5).
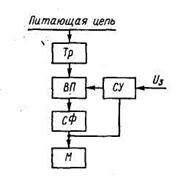
Rýže. 9.5. Blokové schéma tyristorového stejnosměrného elektrického pohonu
Jako ventily se používají řízené polovodičové diody – tyristory.
Obecně se takový elektrický pohon skládá z následujících hlavních prvků:
1. výkonový transformátor Tr;
2. ventilový měnič VP;
3. vyhlazovací filtr SF;
4. elektromotor M;
5. Řídicí systém SU.
Výkonový transformátor Tr slouží k přizpůsobení jmenovitého napětí motoru výstupnímu napětí měniče.
Ventilový měnič usměrňuje napětí a reguluje jej v požadovaném rozsahu
limity. Pro napájení obvodů kotvy motoru se používají půlvlnné obvody s nulovým výstupem (obr. 9.6, a) nebo celovlnné můstkové obvody (obr. 9.6, b).
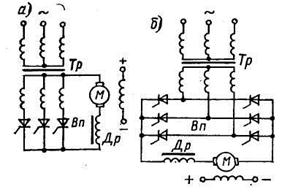
Rýže. 9.6. Schémata připojení kotvy stejnosměrných motorů k ventilovému měniči: s nulovou svorkou (a); chodník (b)
V takových obvodech jsou budicí vinutí motorů obvykle napájena
současná střídavá síť prostřednictvím jednofázových usměrňovačů s nízkým výkonem.
Anti-aliasingový filtr (plyn Dr na obr. 9.6) je navržen pro snížení usměrněného zvlnění napětí. To zlepšuje spínací podmínky a snižuje zahřívání vinutí kotvy motoru.
řídicí systém SU mění úhel náběhu tyristoru α. V důsledku toho se mění usměrněné napětí na kotvě motoru akčního členu a tím i jeho otáčky
Navíc při nízkých otáčkách kotvy se tento úhel blíží 90° a zrychluje kotvu
SU tento úhel neustále zmenšuje. Při jmenovitém (maximálním) napětí na kotvě je úhel α = 0º.
Mechanické charakteristiky motoru při různých hodnotách úhlu náběhu tyristoru α jsou na obr. 9.7.
Jsou podobné mechanickým charakteristikám akčního motoru v systému.
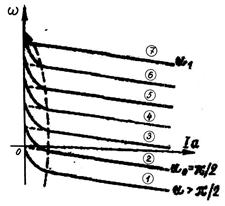
Rýže. 9.7. Elektromechanické charakteristiky motoru při různých hodnotách úhlu α
Na Obr. 9.7 přerušovaná čára ukazuje hranici mezi spojitými režimy
(vpravo od tečkované čáry) a přerušované (vlevo od této čáry) proudy kotvy motoru
Elektromechanické vlastnosti mají následující vlastnosti:
1. když se úhel zážehu tyristoru sníží z α = π / 2 = 90º (charakteristické
2) až do α= 0º (charakteristika 7), otáčky motoru se zvyšují, motor běží v motorovém režimu;
2. když se úhel α zvýší nad 90º (charakteristika 1), proud kotvy motoru neklesne
změní směr, ale motor zařadí zpátečku a přejde do režimu brzdění.
při kterém se omezuje elektromagnetický moment motoru, zaměřený na zdvih
Jedná se o rychlost spouštění těžkého nákladu nebo lodní kotvy pomocí kotevního řetězu.
Líbil se vám článek? Přidejte si ji do záložek (CTRL+D) a nezapomeňte ji sdílet se svými přáteli:
Významnou nevýhodou asynchronních elektromotorů je poměrně složitá regulace rychlosti jejich otáčení.
Možné způsoby regulace rychlosti otáčení asynchronních elektromotorů lze stanovit analýzou výrazu zapsaného vzhledem k rychlosti rotoru motoru: n2= 60f1(1 –s)/p. Analýza vzorce ukazuje, že rychlost otáčení asynchronního motoru lze změnit změnou prokluzu rotorus, počet párů pólůрmotoru nebo frekvencef1napájecí napětí.
Regulace rychlosti otáčení změnou skluzu je možná změnou napětí přiváděného do vinutí statoru nebo změnou aktivního odporu v obvodu rotoru.
Regulace rychlosti otáčení změnou aktivního odporuTo je možné pouze u asynchronních motorů s vinutým rotorem, do jehož vinutí (pomocí sběracích kroužků) je zapojen přídavný regulační odpor stejně jako při spouštění motoru. Rozběhový odpor však není vhodný pro regulaci otáček, protože není určen pro dlouhodobý provoz. Regulační odpor musí dlouhodobě odolávat proudům srovnatelným s rozběhovými.
S nárůstem aktivního odporu obvodu rotoru se zvyšuje hodnota kritického prokluzu rotoru motoru sкse zvyšuje v souladu s dříve uvedeným vzorcem.
Zahrnutím různých přídavných odporů můžete získat rodinu mechanických charakteristik motoru, přibližně stejnou, jako je znázorněno na Obr. 11, ze kterého vyplývá, že se zvýšením aktivního odporu v obvodu rotoru při konstantním zatěžovacím momentu na hřídeli elektromotoru se pracovní bod posouvá z jedné mechanické charakteristiky na druhou, odpovídající novému, zvýšenému odporu. Dochází ke zvýšení prokluzu rotoru a následně ke snížení otáček rotoru asynchronního motoru. Regulace touto metodou je možná v širokém rozsahu skluzů, avšak s poklesem frekvence se narušuje tuhost mechanických charakteristik a zvyšují se elektrické ztráty.
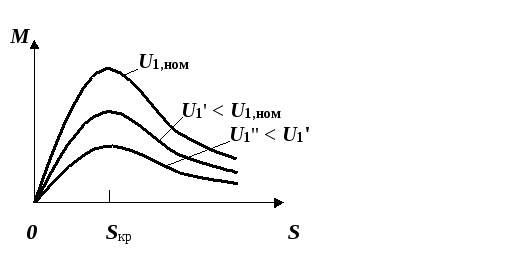
Regulace rychlosti otáčení změnou napájecího napětímožné díky tomu, že kritická hodnota okamžikuМк, a tedy i hodnotuМ(s) pro jakýkoli skluz je úměrná druhé mocnině napájecího napětíU1 2. Z křivek na obr. 12 je dobře patrné, že při konstantním zatěžovacím momentu na hřídeli elektromotoru se pracovní bod posouvá z jedné mechanické charakteristiky na druhou, což odpovídá novému, sníženému napětíU1. Dochází ke zvýšení prokluzu rotoru a následně ke snížení otáček rotoru asynchronního motoru. Regulace asynchronního motoru touto metodou je možná pouze v malém rozsahu skluzů, který je omezen kritickým momentem a prokluzem rotoru.
Je třeba poznamenat, že při poklesu napětí dochází k prudkému poklesu kritického točivého momentu motoru, úměrnému druhé mocnině napětí, a následně k prudkému poklesu přetížitelnosti motoru násobkem kritické hodnoty. kroutící moment, což omezuje rozsah použití popsané metody.
Krokové řízení rychlosti otáčení asynchronních elektromotorů s rotorem nakrátko, jak je naznačeno, je možnézměny v počtu pólových párůspínáním sekcí jeho vinutí, což se používá u víceotáčkových motorů. Podstatou metody je, že při konstantní frekvenci napětí napájecí sítě závisí rychlost otáčení asynchronního motoru na počtu pólových párů statorového vinutí. Pokud jsou tedy na statoru asynchronního motoru umístěny dvě nebo více samostatných vinutí s různým počtem pólových párů, pak při samostatném připojení každého z vinutí k síti je možné získat různé frekvence rotace magnetického pole. a tedy rotor. Bohužel tento ekonomický a relativně jednoduchý způsob neumožňuje plynulé nastavení otáček motoru. Průmysl ovládl výrobu řady elektromotorů, jejichž rychlost otáčení je regulována ve 2, 3 a 4 krocích bez ztráty výkonu. Je třeba také poznamenat, že konstrukce vícerychlostních elektromotorů je mnohem složitější než jednorychlostních, což vede k jejich zvýšení nákladů.
Rychlost otáčení asynchronního motoru lze také nastavit změna frekvence napájecího proudu, ale tato metoda se prakticky nepoužívá pro výkonné motory kvůli nedostatku jednoduchých a ekonomických zařízení, která regulují frekvenci proudu ve výkonných obvodech. Vývoj a průmyslový vývoj výkonných a levných řízených polovodičových součástek (diody, tyristory) zároveň umožňuje realizovat jednoduché a spolehlivé měniče frekvence a napětí malého a středního výkonu, pomocí kterých lze snadno regulovat rychlost otáčení asynchronních elektromotorů s rotorem nakrátko, což výrazně zjednodušuje pohon různých mechanismů a často eliminuje potřebu převodovek, převodovek a převodovek.


